Atlasが足を車輪に替え、360度ジャンプを一発で成功
ボストン・ダイナミクスのヒューマノイドAtlasが、スクーター用の車輪で倉庫を滑走し、空中で360度回転。製品ではなく研究用のテストです。
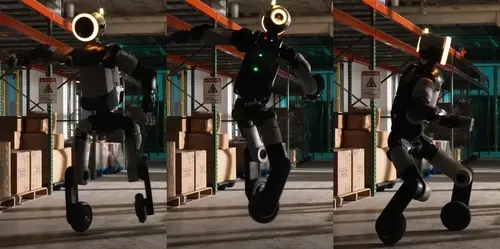
箱が積み上がった倉庫を想像してみてください。人型ロボットがスクーターの車輪で箱の間をすべるように進み、フィギュアスケーターのようにターンし、ジャンプして空中で1回転、そっと着地します。
これは、現代自動車グループ傘下のロボット企業ボストン・ダイナミクスが公開した新しい動画です。公開は現地時間11月9日。主役は、足の代わりに車輪をつけたAtlasです。
何が起きたの?
動画では360度ジャンプのほかに、片脚を上げて車輪1つでバランスをとる姿も見られます。床を押して体を起こし、前方へ一気に加速する場面もあります。
ポイントは、車輪と地面の接し方が刻々と変わっても、ロボットが全身の制御を保てることです。
なぜ車輪?
この車輪付きAtlasは研究用プラットフォームで、現代自動車は販売の予定はないとしています。チームは、さまざまな条件でモーターと全身制御を試したかったのです。
車輪走行は厳しいテストです。発進、旋回、停止のとき、モーターは実際の重さを支えながら、高いトルクと速度を出さなければなりません。Atlasの制御エンジニア、アンディ・ウー氏は動画で「大事なのは、アクチュエーターを限界まで試すことです」と語りました。
ジャンプはどう成功した?
チームは強化学習を使いました。ロボットがシミュレーションの中で動きを何度も練習する方法です。難しいのは、仮想世界を実機に合わせること。
そこで技術者たちはモーターの挙動を精密にモデル化し、学習したスキルを実機に移しました(sim-to-realと呼ばれます)。その結果、会社によると、Atlasは人の動きに着想を得た360度ジャンプを1回目で成功させました。
ボストン・ダイナミクスは、このプロジェクトで、精密なモーター制御と強化学習が密接に連携する必要があるとわかったと述べています。
次は?
ウー氏によると、チームは低レベルの駆動系と全身の強化学習を結びつける取り組みを続けます。次のテーマは、アクチュエーターの故障への対処です。アクチュエーターとは、ロボットの関節の役目を果たす部品のことです。
こうした部品の1つが壊れたとき、強化学習がどんな新しい動きを生み出せるのか。チームはそこに関心を持っています。
これまでの経緯は?
ボストン・ダイナミクスは2024年4月に油圧式Atlasを引退させ、商用作業向けの完全電動版を発表しました。1月のCES 2026では、現代自動車とボストン・ダイナミクスが量産版Atlasを披露し、現代自動車の工場で使う計画を説明しました。
ストーリーの流れ
ボストン・ダイナミクスAtlas人型ロボット開発 · 3件の動き
このニュースの前後に何があったか。未報道の背景はAIが要約しました。