바퀴 단 아틀라스, 360도 회전 점프를 첫 시도에 성공했어요
보스턴다이내믹스가 발 대신 스쿠터 휠을 단 휴머노이드 아틀라스가 창고를 누비다 공중에서 360도 회전하는 영상을 공개했어요. 상업화 계획이 없는 연구용 플랫폼으로, 모터를 한계까지 시험하는 게 목적이에요.
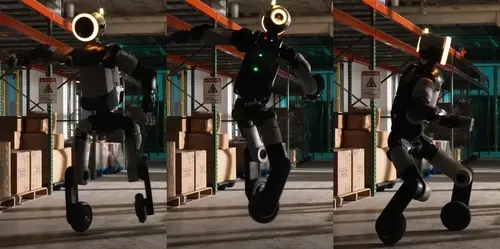
박스가 곳곳에 쌓인 창고를 상상해 보세요. 휴머노이드 로봇이 스쿠터 휠을 타고 피겨 스케이팅 선수처럼 방향을 바꾸며 미끄러지듯 달려요. 그러다 점프해 공중에서 한 바퀴 돌고 가볍게 착지해요.
현대차그룹의 로봇 전문 계열사 보스턴다이내믹스가 9일(현지시간) 공개한 영상 속 장면이에요. 주인공은 발 대신 휠을 단 아틀라스예요.
무슨 일이 있었나요?
영상에는 360도 회전 점프 외에도 다양한 동작이 담겼어요. 한쪽 다리를 든 채 휠 하나로 몸을 지탱하고, 바닥에서 스스로 몸을 일으켜 앞으로 빠르게 나아가기도 해요.
바닥과 닿는 조건이 계속 달라져도 전신의 움직임을 조절할 수 있다는 걸 보여 주는 장면이에요.
왜 하필 휠일까요?
이번 휠 타입 아틀라스는 연구용 플랫폼이고, 현대차그룹은 상업화 계획이 없다고 밝혔어요. 구동 장치와 전신 제어 기술의 성능을 여러 조건에서 확인하려는 실험이에요.
휠 주행은 출발, 회전, 정지 때마다 모터가 실제 하중을 버티며 높은 토크와 속도를 내야 해서 한계를 시험하기에 딱 좋아요. 앤디 우 아틀라스 제어 엔지니어는 영상에서 "핵심은 구동 장치를 한계까지 테스트하는 것"이라고 말했어요.
첫 시도에 성공한 비결은요?
비결은 강화 학습이에요. 시뮬레이션에서 다양한 동작을 반복해 익히는 방식이죠. 관건은 가상환경이 실제 하드웨어와 얼마나 비슷하느냐예요.
그래서 모터의 동작 특성을 가상환경에 정밀하게 반영하고, 학습한 동작을 실제 로봇에 옮기는 '심투리얼' 과정으로 차이를 줄였어요. 그 결과 사람의 동작을 본뜬 360도 회전 점프를 첫 시도에 해냈어요.
보스턴다이내믹스는 정밀한 모터 제어와 강화 학습의 긴밀한 연계가 전신 제어 기술을 높이는 데 중요하다는 점을 확인했다고 밝혔어요.
앞으로는요?
우 엔지니어는 하위 레벨 구동 시스템과 전신 강화 학습을 통합하는 연구를 계속하겠다고 했어요. 다음 프로젝트는 액추에이터(로봇의 관절 역할을 하는 핵심 부품) 고장에 대한 대응 개선이에요.
부품이 고장 났을 때 강화 학습으로 어떤 새로운 행동을 끌어낼 수 있을지도 살펴보고 있다고 해요.
지난 소식도 짚어 볼까요?
보스턴다이내믹스는 2024년 4월 유압식 아틀라스를 은퇴시키고, 상업용 작업을 위한 완전 전기식 아틀라스를 공개했어요. 올해 1월 CES 2026에서는 현대차그룹과 함께 양산형 아틀라스를 선보이고 현대차 공장 투입 계획도 밝혔어요.
스토리 타임라인
보스턴다이내믹스 아틀라스 휴머노이드 개발 · 3개 업데이트
이 뉴스의 전후에 무슨 일이 있었는지. 이전에 다루지 않은 배경은 AI가 요약했습니다.